Custom Precision End Effector Components for Robotics


Komponenty robotycznego efektora końcowego
Precision CNC machining for robotic end effector components, including mounting plates, gripper fingers, adapter brackets, tool holders, sensor mounts, and custom tooling parts. Wspiera złożoną geometrię, ciasna cukrzyca cukrzyca&T, Materiały lekkie, oraz produkcję prototypową do produkcji niskomasowej.
- 5-Axis CNC for Complex End Effector Parts
- Precision Mounting & Locating Interfaces
- Lightweight Aluminum / Titanium Options
- Tight Hole Position & GD&Kontrola T
- Prototyp & Produkcja niskomasowa
Opis produktu
Wprowadzenie
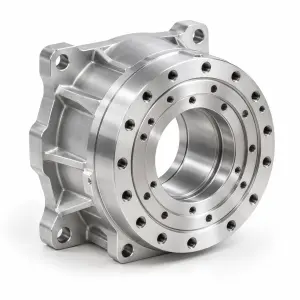
Robotic End Effector Components are precision mechanical parts used in grippers, tool changers, suction systems, welding tools, dispensing heads, inspection tools, and other robot-mounted devices where accurate positioning, Niska masa, sztywność, oraz powtarzalny montaż są kluczowe.
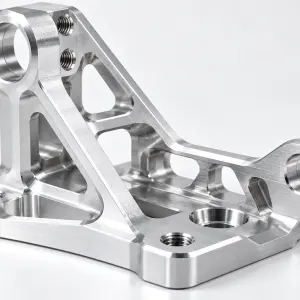
End effector components often include mounting plates, adapter brackets, gripper fingers, tool holders, sensor mounts, pneumatic interfaces, Cechy lokalizujące, precision holes, and lightweight structural parts. Small deviations in hole position, płaskość, prostopadłość, or interface dimensions can affect tool alignment, gripping accuracy, Powtarzalność, and overall robot performance.
Nasze możliwości obróbki CNC obejmują 3-osiowe obróbki, 4-osiowa, oraz frezowanie 5-osiowe, Toczenie CNC, Wiercenia, Nudne, Gwintowanie, Stukanie, oraz precyzyjne wykończenie. Strategie obróbki, Kontrola danych, Workholding, and inspection methods are selected according to part geometry, weight requirements, Interfejsy montażowe, GD&T, and functional conditions.
End effector components can be machined from aluminum alloys, Stal nierdzewna, Tytan, Stal narzędziowa, Tworzywa sztuczne inżynieryjne, and other materials, z anodowaniem, Twarde anodowanie, Pasywacja, Polerowanie, Powłoka, Powłoka, and other surface treatments available. Prototyp, Próbka inżynierska, a produkcja niskomasowa może być wspierana zgodnie z rysunkami klientów.
Specyfikacja
| Przedmiot | Specyfikacja |
|---|---|
| Nazwa produktu | Komponenty robotycznego efektora końcowego |
| Materiał | Aluminium / Stal nierdzewna / Tytan / Stal narzędziowa / Tworzywa sztuczne inżynierskie / Niestandardowe |
| Proces produkcyjny | Frezowanie / toczenie / wiercenie / wiercenie / gwintowanie / gwintowanie / precyzyjne wykańczanie |
| Geometria części | Cylindryczne / cienkościenne / głębokie / złożone cechy wielopowierzchniowe |
| Tolerancja | Do ±0.005 mm / według rysunku |
| Wykończenie powierzchni | Precyzyjnie obrabiane / szlifowane / polerowane / na zamówienie |
| Kolor | Naturalne / Czarne / Zależne od materiału |
| Produkcja | Prototyp i produkcja niskomasowa |
| Inspekcja | CMM / miernik wysokości / mikrometr / zacisk / plan inspekcji niestandardowej |
| Dokumentacja | Raporty z inspekcji i dokumenty materialne na życzenie |
| Zastosowania | Grippers / Tool Changers / Suction Tools / Welding Tools / Inspection Tools / Dispensing Systems |
| Służba celna | Obsługiwane przez OEM i ODM |
Trzy kluczowe aspekty personalizacji, Dostosowane do Twoich potrzeb
Dostosowane rozwiązania CNC do obróbki dla złożonych komponentów robotycznych oraz wymagań precyzyjnego montażu.
Produkcja precyzyjna, Doskonała jakość
Complex End Effector Machining
5-axis machining supports complex gripper parts, adapter brackets, tool holders, angled features, Kieszenie wewnętrzne, and multi-side mounting interfaces while reducing repeated setups.


Precision Tool Mounting Interfaces
Locating holes, Powierzchnie montażowe, Wzory śrub, tool interfaces, and sensor features are machined with tight positional control to support accurate and repeatable tool installation.
Lightweight & Rigid Structures
Aluminium, Tytan, Stal nierdzewna, Tworzywa sztuczne inżynieryjne, a inne materiały można wybierać według wagi, sztywność, ładunek, Odporność na zużycie, oraz warunki aplikacji.


Inspekcja precyzyjna
CMM, Rozstawy średnicy, Mikrometry, oraz inne urządzenia pomiarowe mogą weryfikować rozmiar otworu, Pozycja, Koncentryczność, runout, płaskość, oraz cechy montażowe przed montażem.
Usługa wyrafinowana, Skrócony czas dostawy
Od przeglądu projektu do realizacji, Zapewniamy dedykowaną, indywidualną kontrolę przez cały proces.
Konsultacje → dostarczenie rysunków → przegląd projektu & Oferta → przetwarzanie zamówień → inspekcja jakości → terminowa dostawa → obsługa posprzedażowa
Nasze zalety
Wspierane ponad 25-letnim doświadczeniem inżynierskim, Nasz zespół oferuje kompleksowe usługi — od projektowania form na zamówienie i precyzyjnej obróbki po produkcję na pełną skalę — wspierane przez solidny system kontroli jakości i proaktywną obsługę klienta. Certyfikowany według ISO9001, ISO14001, oraz IATF 16949, Nieustannie dążymy do doskonałości jakości, Innowacje, oraz satysfakcję klienta.
Ponad 100,000 Jednostki dostępne, wysyłka standardowych produktów trwa 2 godziny.
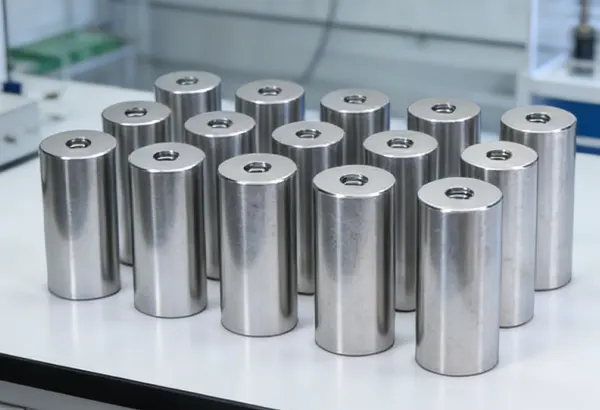
Wdrożenie trzyetapowego systemu inspekcji — wstępna kontrola materiałów, Inspekcja w trakcie procesu, oraz ostateczną inspekcję.
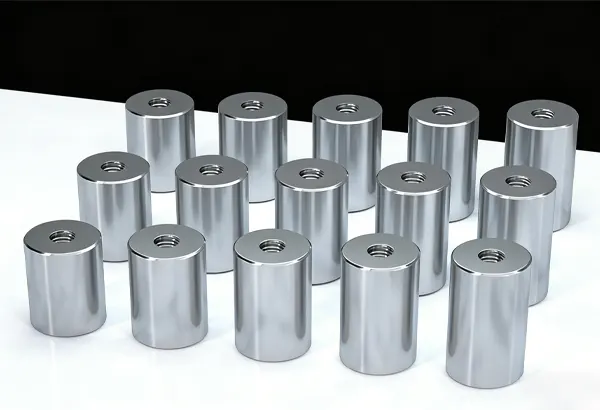
Duży zapas i szybka realizacja, Zapewnienie terminowej dostawy z 100% inspekcją produktu.
Zakres zastosowań
Preferowany wybór w różnych branżach.
FAQ
P1: What are robotic end effector components?
Robotic end effector components are precision parts used to connect, Wsparcie, and operate tools mounted at the end of a robot arm, including grippers, tool changers, suction systems, welding tools, and inspection devices.
P2: What types of end effector parts can be CNC machined?
Common parts include mounting plates, gripper fingers, adapter brackets, tool holders, sensor mounts, locating blocks, pneumatic interfaces, and custom structural components.
P3:Why is weight important for robotic end effectors?
Reducing end effector weight can help lower robot payload demand, improve acceleration and response, and reduce load on joints and actuators while maintaining required rigidity.
P4: What materials are commonly used for end effector components?
Do popularnych materiałów należą stopy aluminium, Stal nierdzewna, Tytan, Stal narzędziowa, and engineering plastics, wybierany według wagi, sztywność, Odporność na zużycie, Siła, and environment.
P5: How are robotic end effector components inspected?
Inspekcja może obejmować CMM, Wskaźniki wysokości, Mikrometry, calipers, and custom fixtures to verify hole position, płaskość, prostopadłość, Wymiary, and critical mounting interfaces.