Precyzyjna obróbka CNC dla obudów nadgarstków robotów
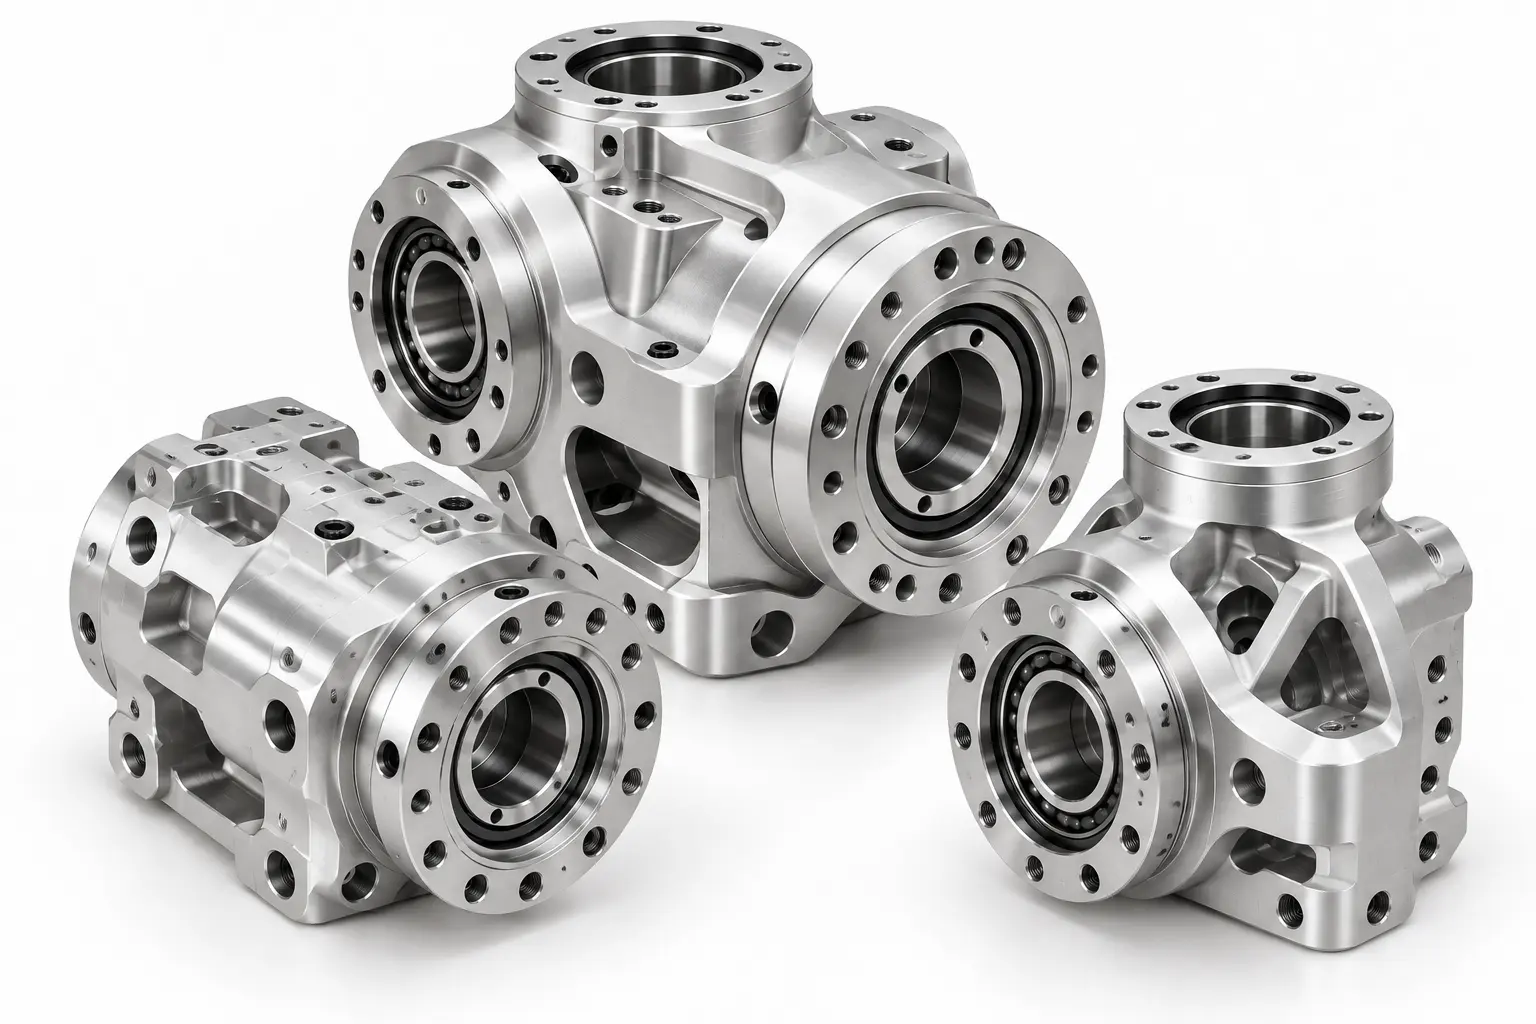
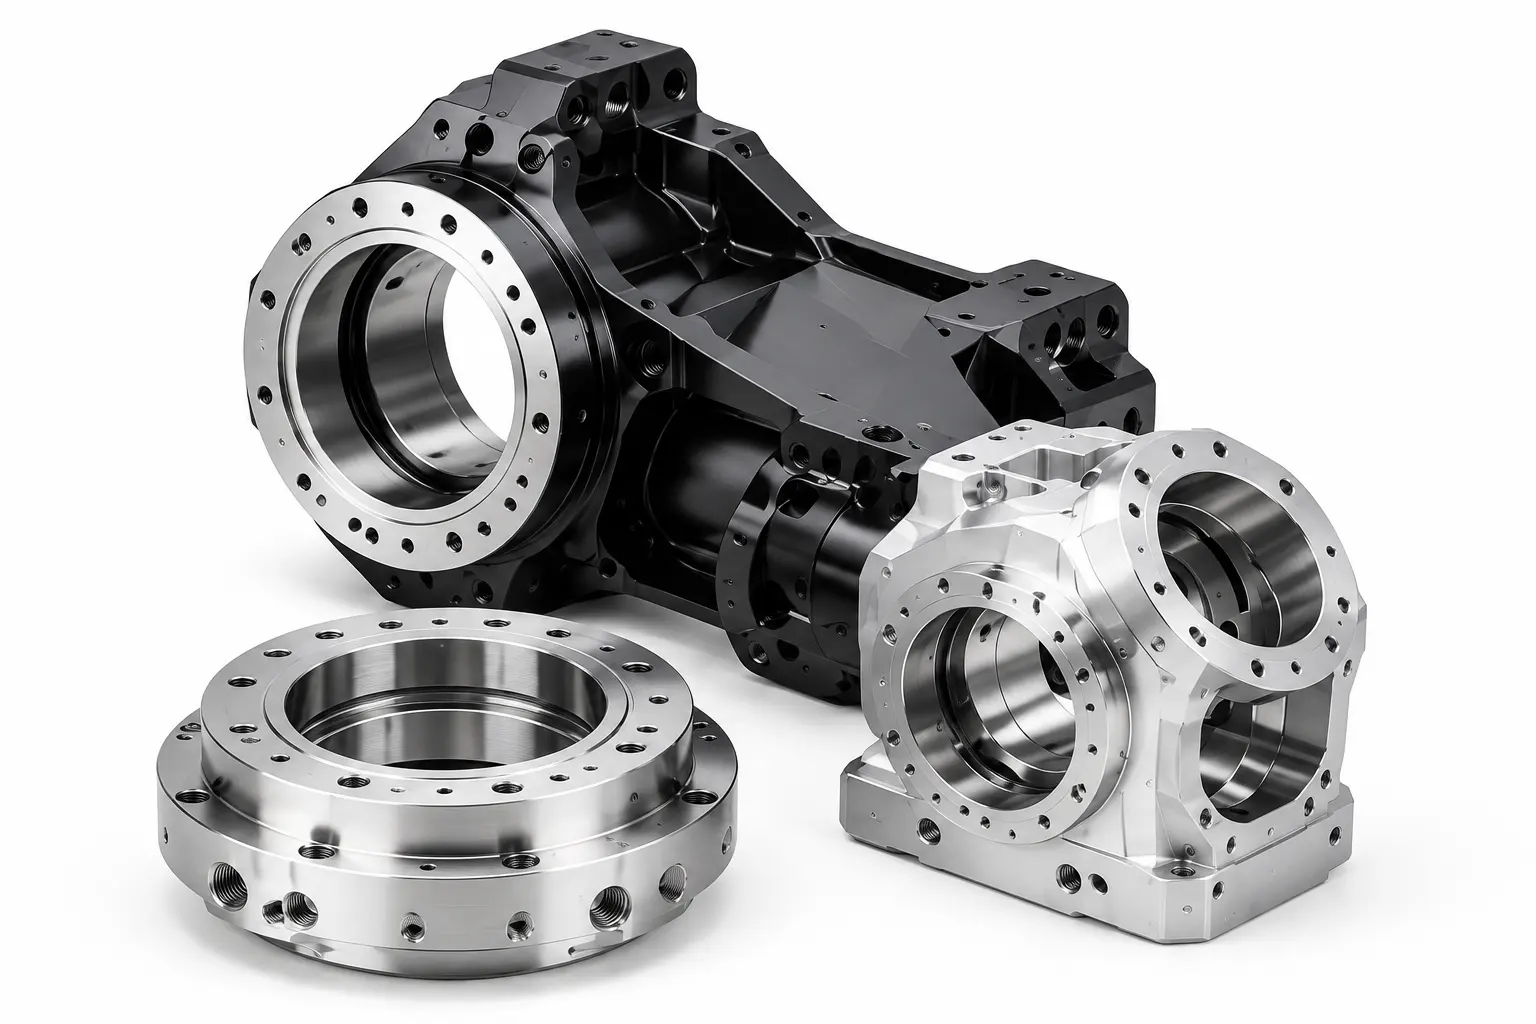
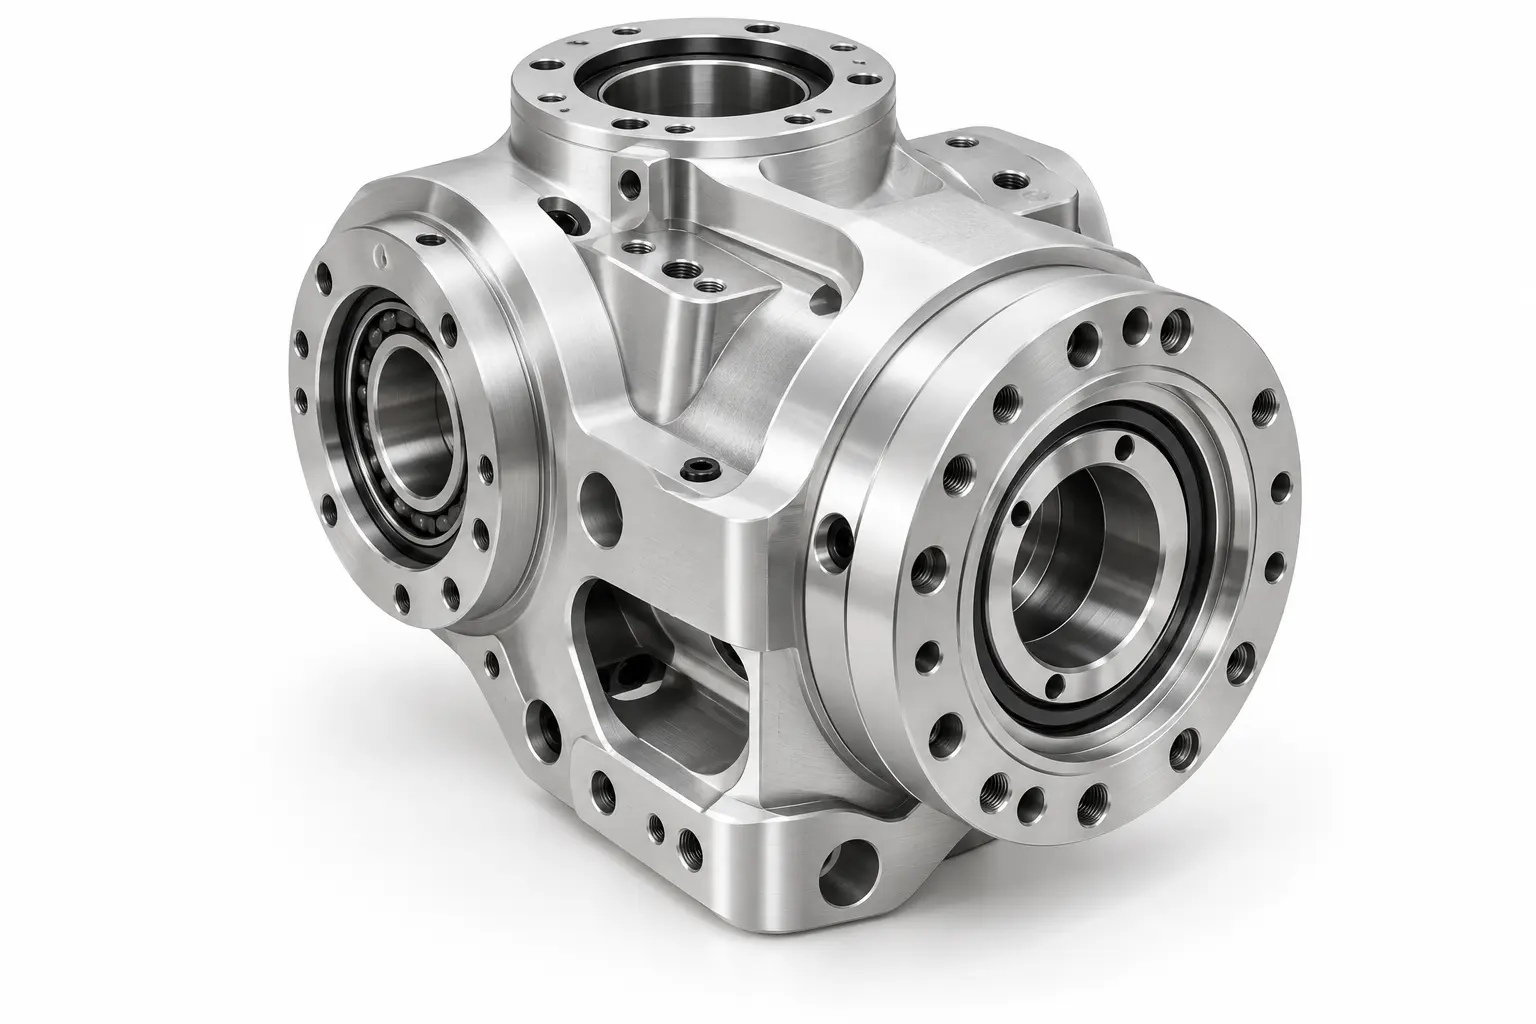
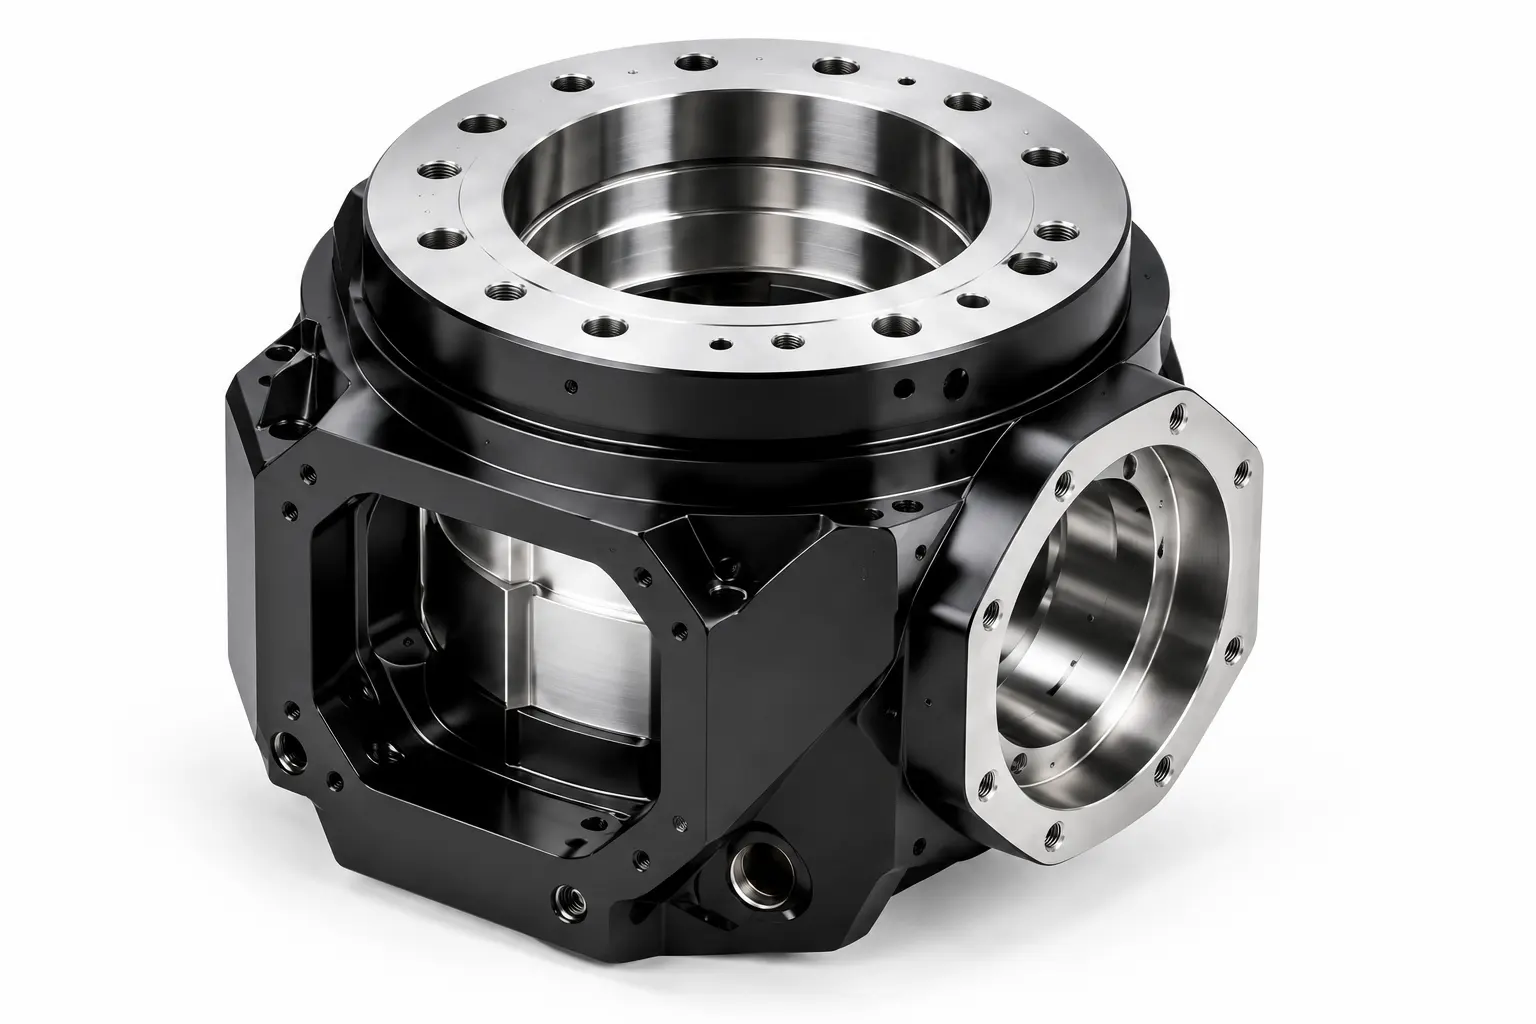
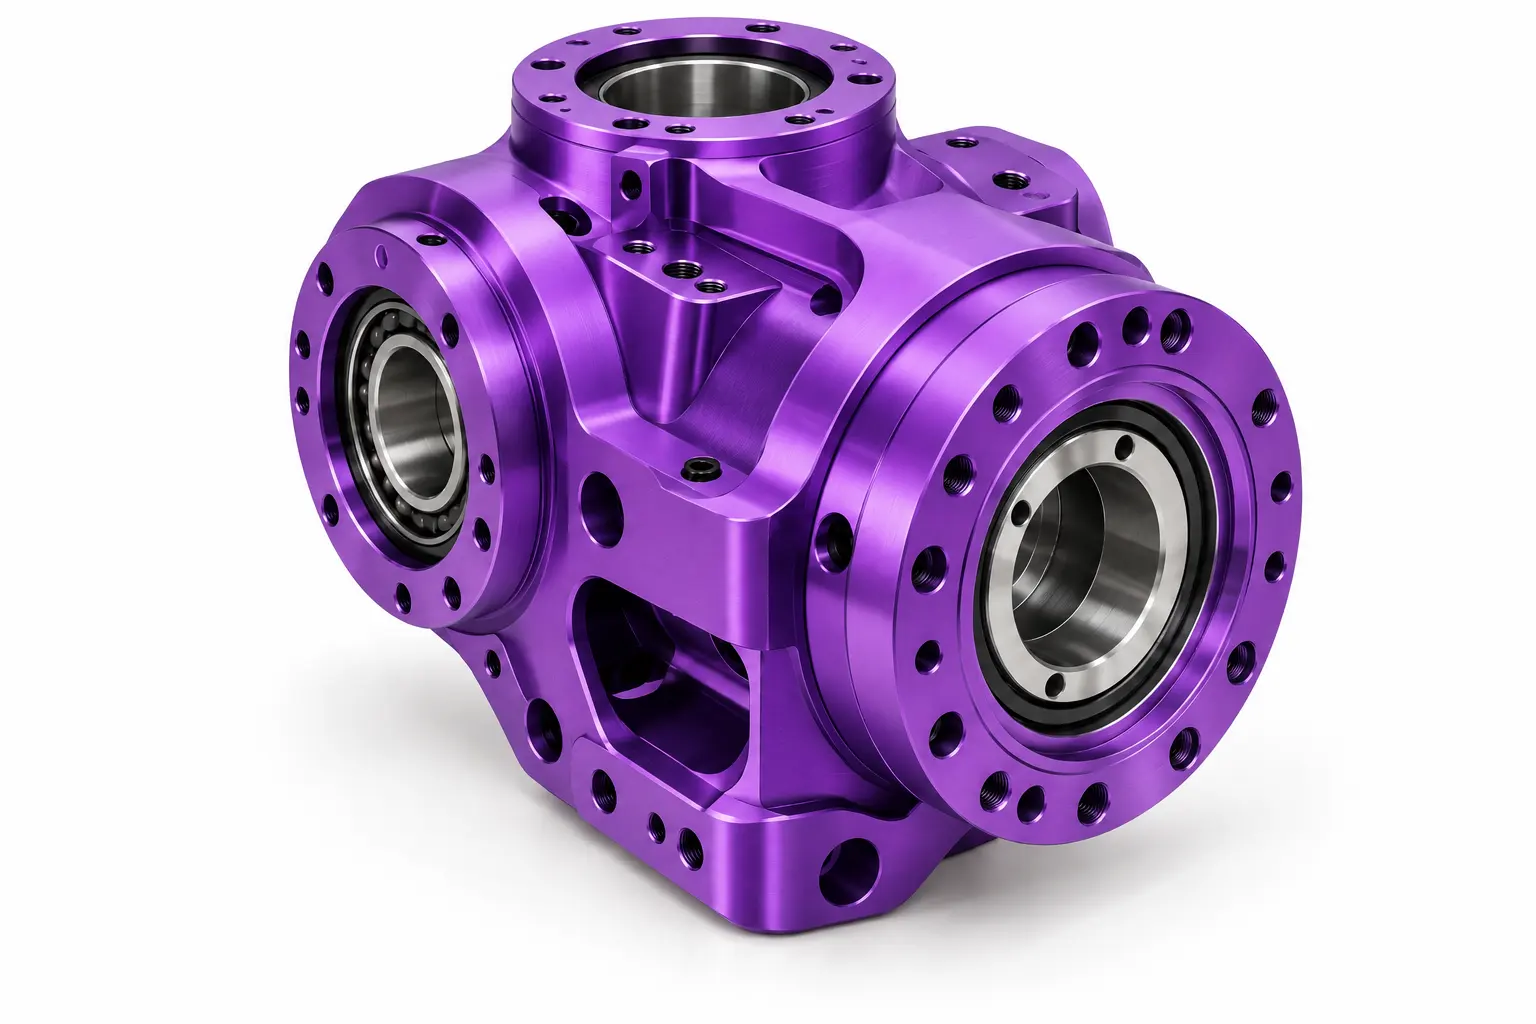
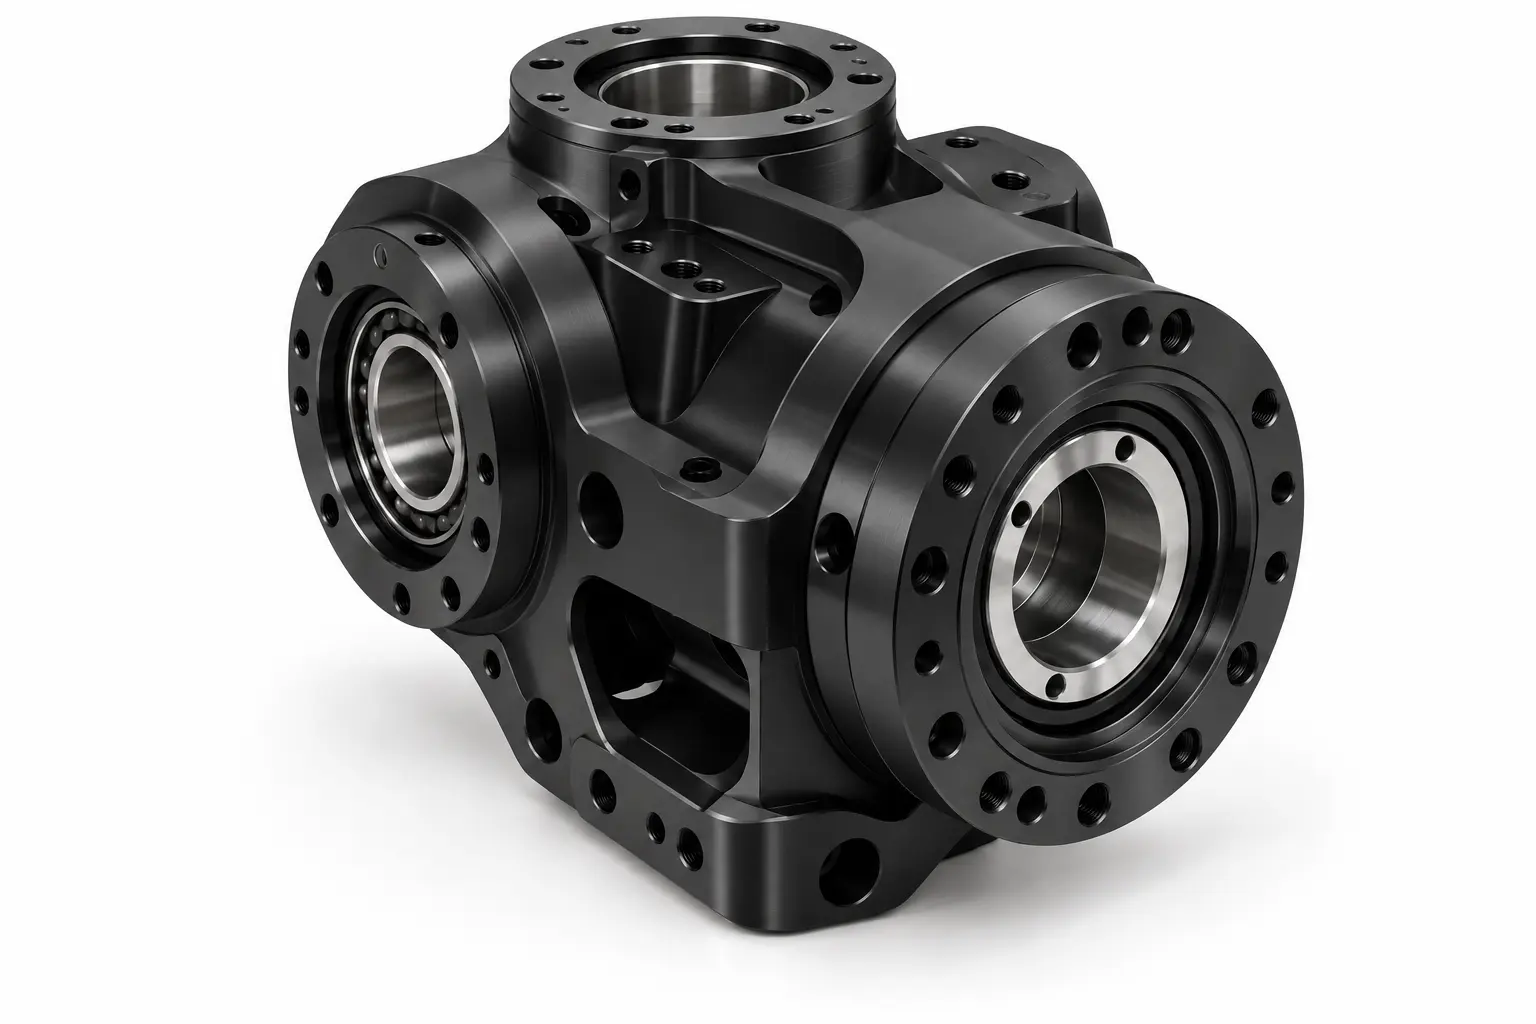
Robotyczne nadgarstki z obudowy CNC
Precyzyjna obróbka CNC dla obudów nadgarstków robotów z łożyskami, Interfejsy siłowników, Kołnierze narzędziowe, Mocowania enkodera, Przejścia kablowe, oraz zwarte cechy wieloosiowe. Wspiera obróbkę 5-osiową, ciasna cukrzyca cukrzyca&T, Materiały lekkie, oraz produkcję prototypową do produkcji niskomasowej.
- 5-osiowe CNC dla kompaktowych obudów nadgarstków
- Precyzyjne łożysko & Wyrównanie osi
- Kołnierz narzędziowy & Interfejsy efektora końcowego
- 6061 / 7075 Aluminium / Tytan
- Prototyp & Produkcja niskomasowa
Opis produktu
Wprowadzenie
Obróbka CNC w obudowie nadgarstka robotów jest wykorzystywana do produkcji kompaktowych obudów konstrukcyjnych łączących ogniwa ramion robotycznych, Siłowniki, Łożyska, czujniki, oraz interfejsy efektorów końcowych w wieloosiowych zespołach nadgarstków. Precyzyjne obróbki są kluczowe dla utrzymania wyrównania osi, Niska bezwładność obrotowa, Sztywność strukturalna, oraz powtarzalne pozycjonowanie efektora końcowego.
Obudowy nadgarstków robotów często zawierają precyzyjne łożyska, Cylindry koncentryczne, Interfejsy mocowników, Kołnierze narzędziowe, Mocowania enkodera lub czujnika, Przejścia kablowe, Sekcje cienkościenne, oraz cechy montażu wielokierunkowego. Niewielkie odchylenia położenia cylindra, Koncentryczność, runout, płaskość, lub prostopadłość może wpływać na ustawienie nadgarstka i osi nadgarstka, Dopasowanie łożysk, drgania, Dokładność montażu, oraz wydajność ruchu robotycznego.
Nasze możliwości obróbki CNC obejmują 3-osiowe obróbki, 4-osiowa, oraz frezowanie 5-osiowe, Toczenie CNC, Nudne, Wiercenia, Gwintowanie, Stukanie, Obróbka kieszeniowa, oraz precyzyjne wykończenie. Strategie obróbki, Projektowanie opraw, Kontrola danych, Dostęp do narzędzi, a metody inspekcji są wybierane zgodnie z kompaktową geometrią nadgarstka, Krytyczne zależności ujemności, GD&Wymagania T, oraz warunki montażu.
Obudowy nadgarstków robotów mogą być obrabiane z aluminium 6061, 7075 aluminium, Stal nierdzewna, Tytan, oraz inne materiały inżynieryjne, z anodowaniem, Twarde anodowanie, Pasywacja, Polerowanie, Powłoka, Powłoka, oraz inne dostępne procesy wtórne. Prototyp, Próbka inżynierska, a produkcja niskomasowa może być wspierana zgodnie z rysunkami klientów.
Specyfikacja
| Przedmiot | Specyfikacja |
|---|---|
| Nazwa produktu | Robotyczne nadgarstki z obudowy CNC |
| Materiał | 6061 Aluminium / 7075 Aluminium / Stal nierdzewna / Tytan / Custom |
| Proces produkcyjny | Frezowanie / toczenie / wiercenie / wiercenie / gwintowanie / gwintowanie / precyzyjne wykańczanie |
| Geometria części | Kompaktowe / cienkościenne / głębokie wnęki / wieloosiowe / wielopowierzchniowe / niestandardowe |
| Tolerancja | Do ±0.005 mm / według rysunku |
| Wykończenie powierzchni | Anodowanie / Azowanie twarde / pasywacja / powłoka / powłokowanie |
| Kolor | Naturalne / Czarne / Zależne od materiału |
| Produkcja | Prototyp i produkcja niskomasowa |
| Inspekcja | CMM / miernik wysokości / mikrometr / zacisk / plan inspekcji niestandardowej |
| Dokumentacja | Raporty z inspekcji i dokumenty materialne na życzenie |
| Zastosowania | Roboty humanoidalne / roboty współpracujące / roboty przemysłowe / roboty serwisowe / roboty końcowe robotów |
| Służba celna | Obsługiwane przez OEM i ODM |
Trzy kluczowe aspekty personalizacji, Dostosowane do Twoich potrzeb
Dostosowane rozwiązania CNC do obróbki dla złożonych komponentów robotycznych oraz wymagań precyzyjnego montażu.
Produkcja precyzyjna, Doskonała jakość
Kompaktowa obróbka wieloosiowa
Obróbka 5-osiowa wspiera otwory skośne, Głębokie jamy, Interfejsy wielostronne, Cechy prowadzenia kabli, oraz zwarte geometrie przy jednoczesnym ograniczeniu powtarzających się ustawień.
Precyzyjne łożysko & Wyrównanie osi
Miejsca z osadzeniem, Cylindry koncentryczne, a elementy mocowania siłowników są starannie obrabiane, aby utrzymać wyrównanie między wieloma osiami nadgarstka.
Kołnierz narzędziowy & Interfejsy efektora końcowego
Powierzchnie mocujące narzędzia, Wzory śrub, Cechy lokalizujące, a interfejsy końcowych efektorów mogą być obrabiane z precyzyjną kontrolą pozycji, aby wspierać powtarzalną pracę robotów.
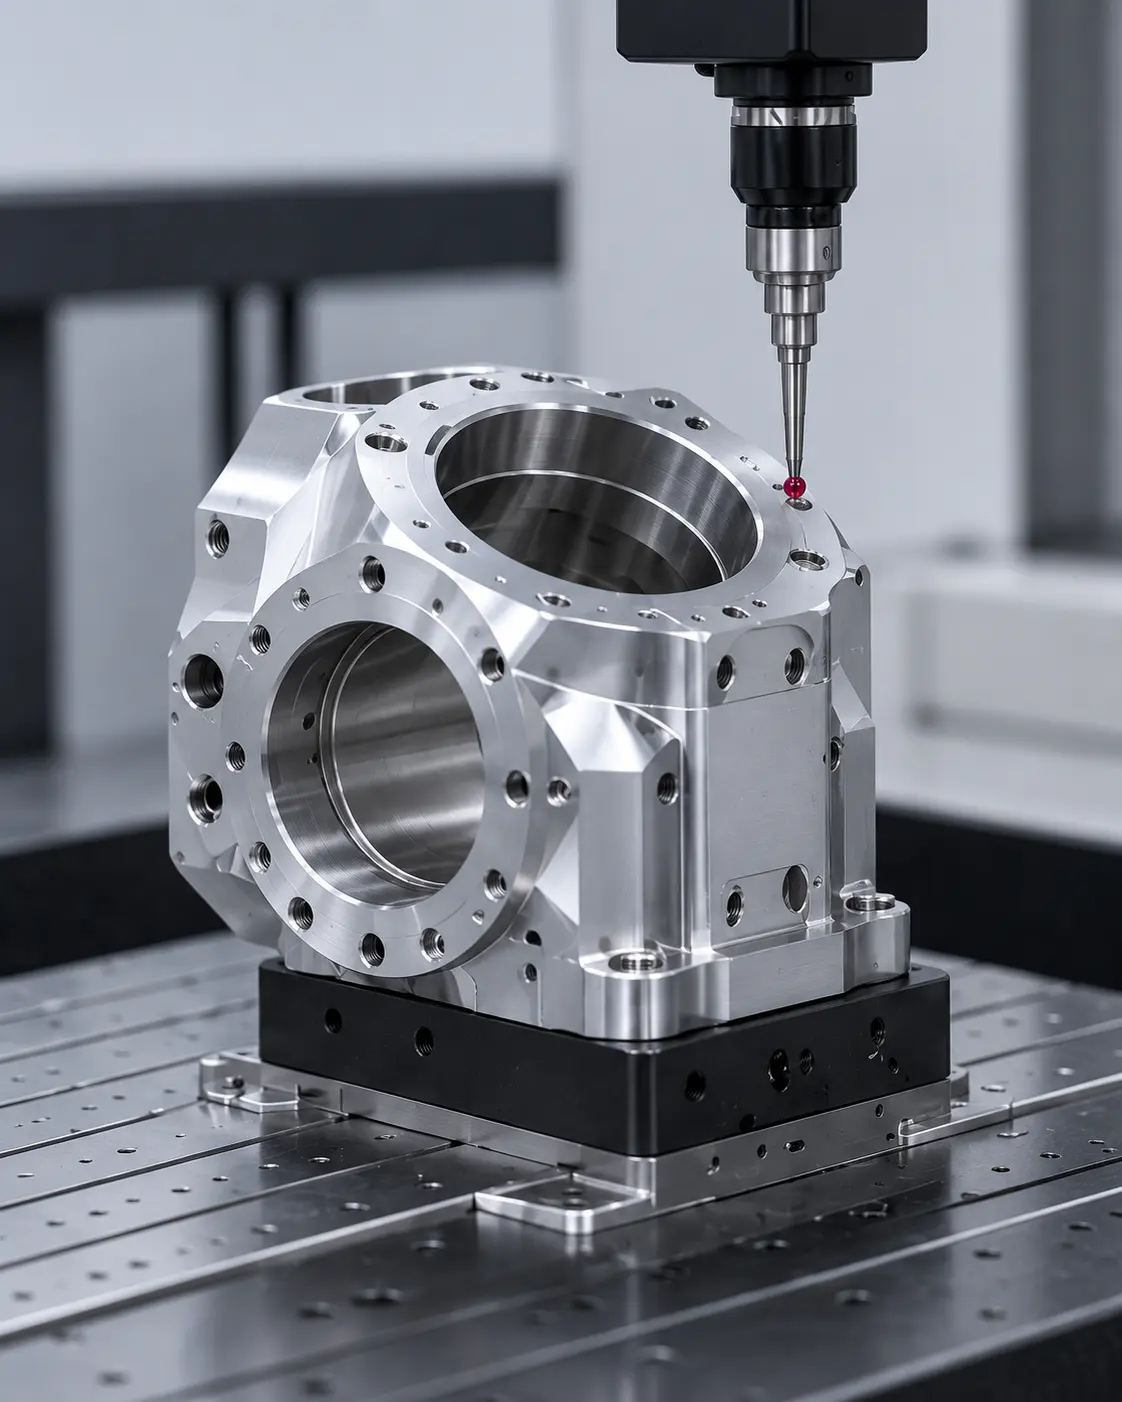
Inspekcja wielopowierzchniowa
CMM, Rozstawy średnicy, Mikrometry, oraz inne urządzenia inspekcyjne mogą weryfikować położenie otworu, Koncentryczność, runout, płaskość, oraz krytyczne relacje interfejsu przed montażem.
Usługa wyrafinowana, Skrócony czas dostawy
Od przeglądu projektu do realizacji, Zapewniamy dedykowaną, indywidualną kontrolę przez cały proces.
Konsultacje → dostarczenie rysunków → przegląd projektu & Oferta → przetwarzanie zamówień → inspekcja jakości → terminowa dostawa → obsługa posprzedażowa
Nasze zalety
Wspierane ponad 25-letnim doświadczeniem inżynierskim, Nasz zespół oferuje kompleksowe usługi — od projektowania form na zamówienie i precyzyjnej obróbki po produkcję na pełną skalę — wspierane przez solidny system kontroli jakości i proaktywną obsługę klienta. Certyfikowany według ISO9001, ISO14001, oraz IATF 16949, Nieustannie dążymy do doskonałości jakości, Innowacje, oraz satysfakcję klienta.
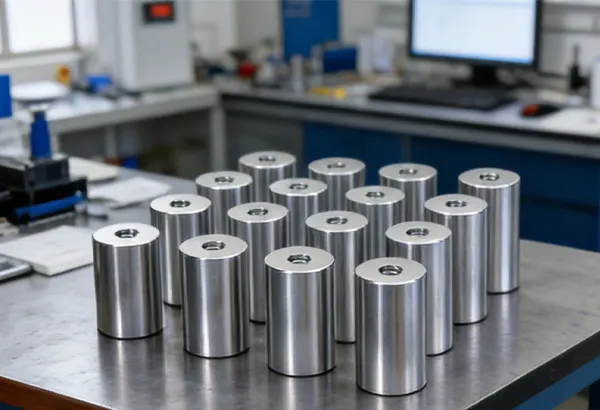
Ponad 100,000 Jednostki dostępne, wysyłka standardowych produktów trwa 2 godziny.
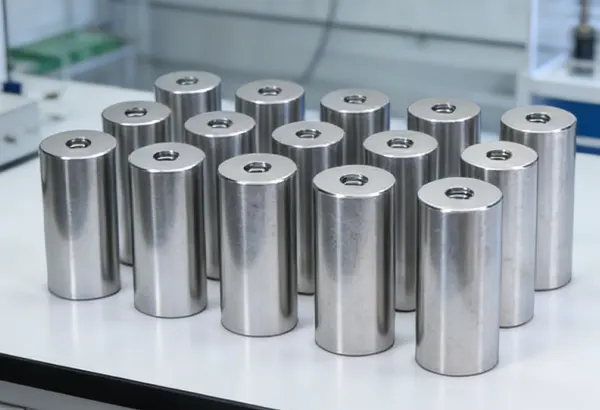
Wdrożenie trzyetapowego systemu inspekcji — wstępna kontrola materiałów, Inspekcja w trakcie procesu, oraz ostateczną inspekcję.
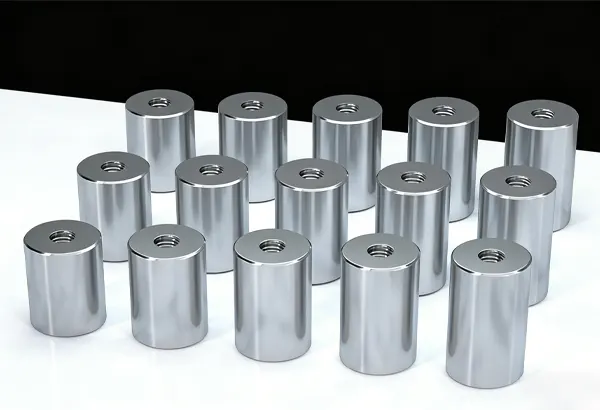
Duży zapas i szybka realizacja, Zapewnienie terminowej dostawy z 100% inspekcją produktu.
Zakres zastosowań
Preferowany wybór w różnych branżach.
FAQ
P1: Czym jest obudowa nadgarstka robota? Obudowa nadgarstka robota to element konstrukcyjny podtrzymujący łożyska, Siłowniki, czujniki, oraz interfejsy narzędzi w osiach końcowych ruchu ramienia robotycznego.
P2: Dlaczego precyzja jest ważna w obudowach nadgarstków robotów?
Nadgarstek zawiera kilka ściśle zintegrowanych interfejsów ruchu. Błędy w położeniu łożyska, Geometria cylindra, lub powierzchnie montażowe mogą wpływać na pozycjonowanie efektora końcowego, drgania, oraz powtarzalność ruchu.
P3:Jakie materiały są powszechnie stosowane do obudowania nadgarstków robotów?
Aluminium 6061 i 7075 są powszechnie stosowane do lekkich struktur nadgarstków robotów, natomiast dla wyższej wytrzymałości można wybrać stal nierdzewną lub tytan, sztywność, lub wymagania środowiskowe.
P4: Czy 5-osiowa obróbka CNC jest odpowiednia dla obudów nadgarstków robotów.?
Tak. Obudowy nadgarstkowe często mają cechy wielokątne, Zwarte jamy, Otwory łożyskowe, Przejścia kablowe, oraz powierzchnie montażowe rozmieszczone po kilku stronach, co czyni obróbkę pięcioosiową szczególnie odpowiednią.
P5: Jak inspekcjonuje się obudowy nadgarstków robotów?
Inspekcja może obejmować CMM, Rozstawy średnicy, Mikrometry, Wskaźniki wysokości, oraz niestandardowe urządzenia kontrolne do weryfikacji pozycji łożyskowych, Relacje osi, Interfejsy narzędzi, oraz GD&Wymagania T.